PID1B F — Controle PID clássico
O bloco PID1B F implementa um controlador PID clássico para atuar sobre uma variável de processo a partir de um setpoint e dos ganhos proporcional, integral e derivativo.
Use este bloco em malhas fechadas nas quais a saída precisa ser ajustada continuamente para reduzir o erro entre a variável medida e o setpoint.
Equação utilizada
O controle combina as parcelas proporcional, integral e derivativa conforme a equação utilizada pelo bloco:
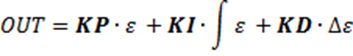
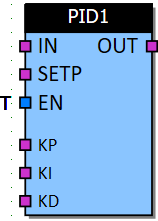
Entradas
| Entrada | Função |
|---|---|
IN | Entrada da variável de controle ou variável de processo. |
SETP | Setpoint utilizado como referência pelo controlador. |
EN | Habilita o bloco. Quando desabilitado, a saída permanece em zero. |
KP | Ganho proporcional do controlador PID. |
KI | Ganho integral do controlador PID. |
KD | Ganho derivativo do controlador PID. |
Saídas
| Saída | Função |
|---|---|
OUT | Saída calculada pelo controle PID, limitada entre OUT_MIN e OUT_MAX. |
Configurações
| Configuração | Função |
|---|---|
OUT_MAX | Valor máximo permitido para a saída do PID. |
OUT_MIN | Valor mínimo permitido para a saída do PID. |
EXEC_TIME | Intervalo de execução do cálculo em unidades de 100 ms. Um novo valor de saída é calculado a cada período configurado. |
O valor é multiplicado por 100 ms. Por exemplo, EXEC_TIME = 1 corresponde a 100 ms e EXEC_TIME = 10 corresponde a 1 segundo. Esse ajuste permite executar o PID mais lentamente em sistemas com resposta lenta.
Exemplo
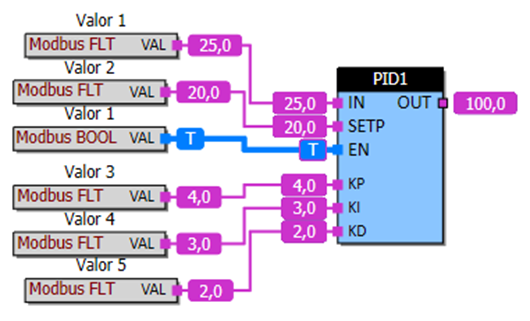
Os valores de KP, KI, KD e do tempo de execução dependem da dinâmica do processo. Valide o comportamento da malha durante o comissionamento antes de liberar a operação automática.
Ainda precisa de ajuda?
Entre em contato com o suporte técnico da Mercato. Para agilizar o atendimento, informe o equipamento, produto ou sistema relacionado e descreva brevemente a dúvida ou o problema encontrado.
Falar com o suporte no WhatsApp →