PID1B F — Control PID clásico
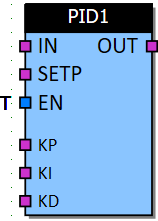
El bloque PID1B F implementa un controlador PID clásico para actuar sobre una variable de proceso a partir de un setpoint y de las ganancias proporcional, integral y derivativa.
Use este bloque en lazos cerrados en los que la salida debe ajustarse continuamente para reducir el error entre la variable medida y el setpoint.
Ecuación utilizada
El control combina los términos proporcional, integral y derivativo según la ecuación utilizada por el bloque:
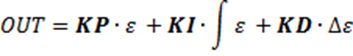
Entradas
| Entrada | Función |
|---|---|
IN | Entrada de la variable de control o variable de proceso. |
SETP | Setpoint utilizado como referencia por el controlador. |
EN | Habilita el bloque. Cuando está deshabilitado, la salida permanece en cero. |
KP | Ganancia proporcional del controlador PID. |
KI | Ganancia integral del controlador PID. |
KD | Ganancia derivativa del controlador PID. |
Salidas
| Salida | Función |
|---|---|
OUT | Salida calculada por el control PID, limitada entre OUT_MIN y OUT_MAX. |
Configuraciones
| Configuración | Función |
|---|---|
OUT_MAX | Valor máximo permitido para la salida del PID. |
OUT_MIN | Valor mínimo permitido para la salida del PID. |
EXEC_TIME | Intervalo de ejecución del cálculo en unidades de 100 ms. Se calcula un nuevo valor de salida en cada período configurado. |
El valor se multiplica por 100 ms. Por ejemplo, EXEC_TIME = 1 corresponde a 100 ms y EXEC_TIME = 10 corresponde a 1 segundo. Este ajuste permite ejecutar el PID más lentamente en sistemas con respuesta lenta.
Ejemplo
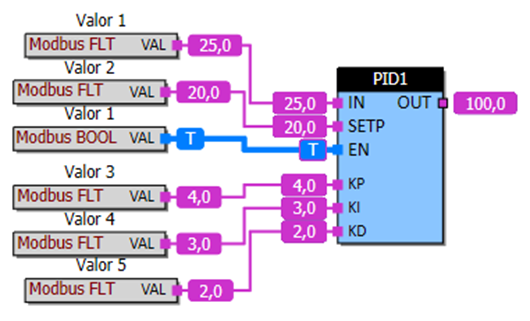
Los valores de KP, KI, KD y del tiempo de ejecución dependen de la dinámica del proceso. Valide el comportamiento del lazo durante la puesta en marcha antes de habilitar la operación automática.
¿Aún necesita ayuda?
Póngase en contacto con el soporte técnico de Mercato. Para agilizar la atención, informe el equipo, producto o sistema relacionado y describa brevemente la duda o el problema encontrado.
Hablar con soporte por WhatsApp →